1.7 关节活动范围说明
下表角度值按 0.5° 精度就近舍入。角度前的正负号表示关节绕对应轴的旋转方向,正方向按右手定则判定:右手大拇指指向该轴正方向,四指弯曲方向即为正方向(即角度增大方向)。
关节名称中的 Roll / Pitch / Yaw 对应机器人本体坐标系下的三个旋转轴:
Roll:绕 X 轴旋转,对应侧向侧倾运动
Pitch:绕 Y 轴旋转,对应前后向俯仰运动
Yaw:绕 Z 轴旋转,对应水平向偏航运动
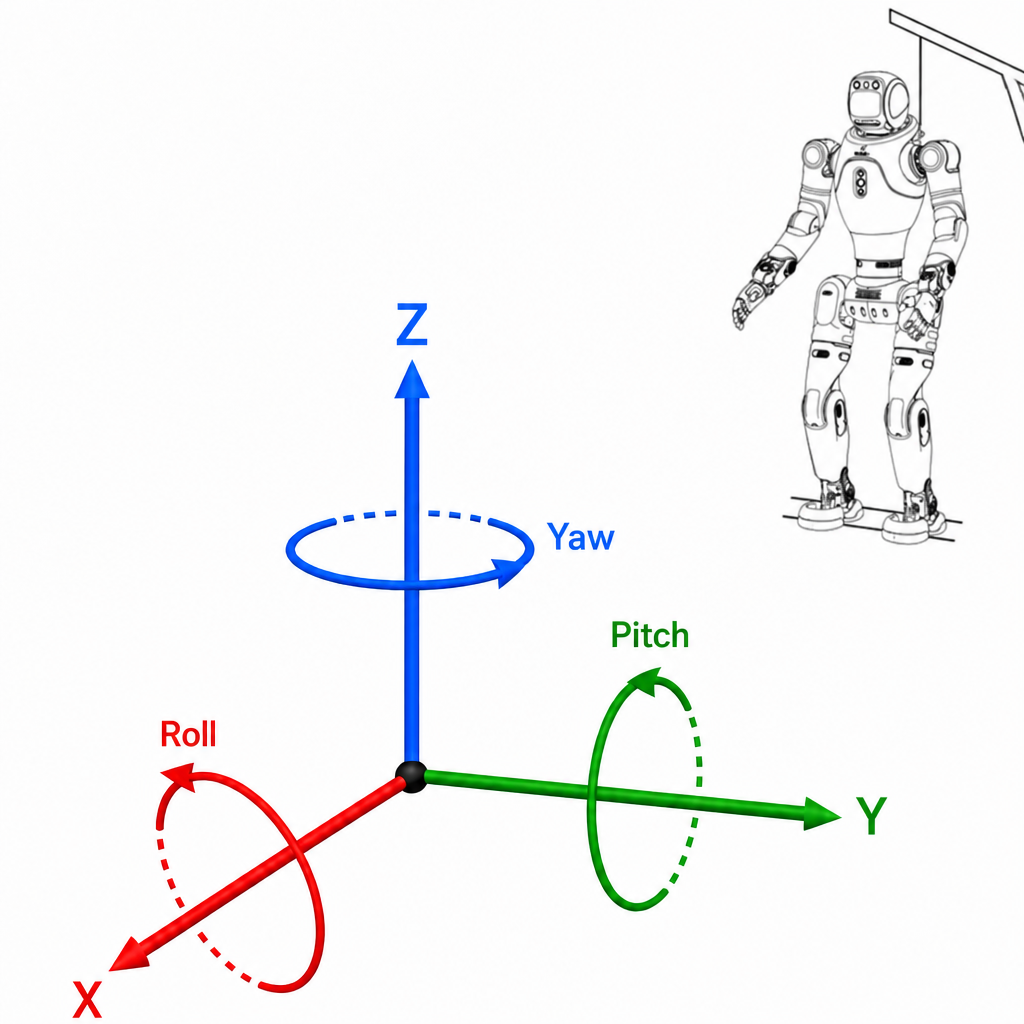
机器人坐标系示意图(X 轴向前、Y 轴向左、Z 轴向上,按右手定则确定各旋转轴正方向)
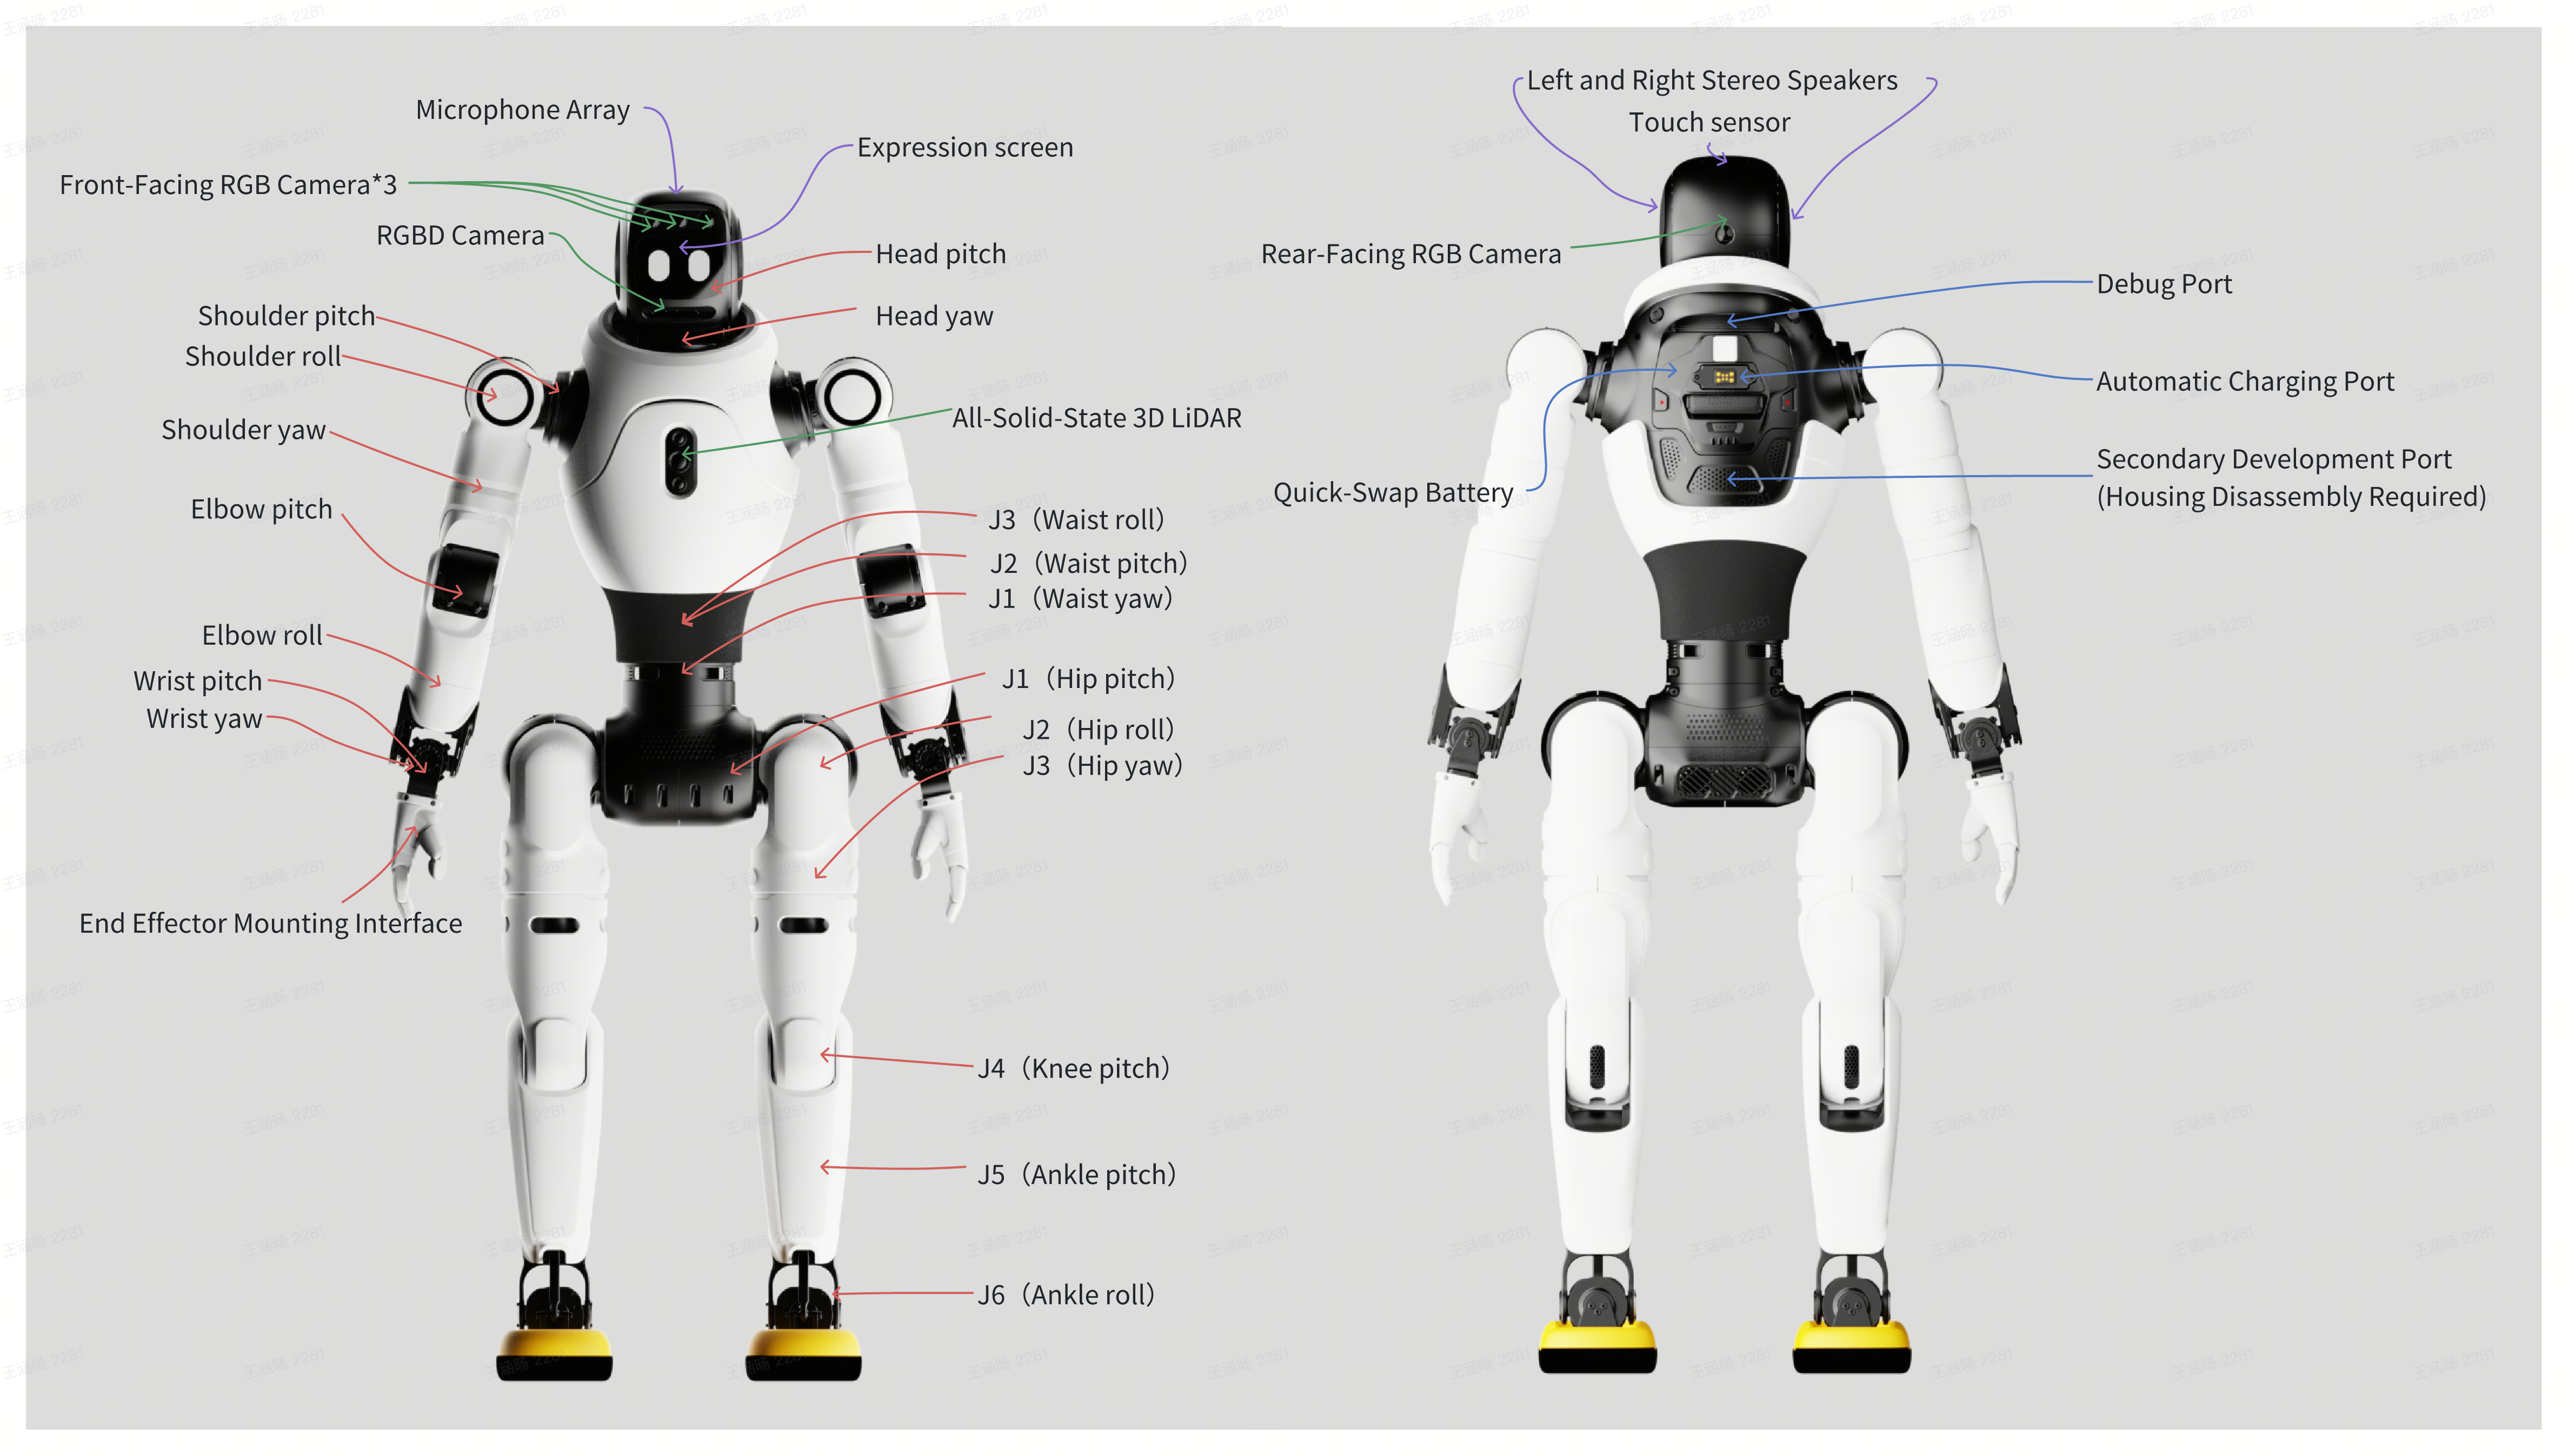
关节命名示意图
1.7.1 手臂可保证活动空间
关节名称 |
X2 Ultra 旗舰版 |
X2 Ultra(new version) 旗舰焕新版 |
X2 EDU 人人造版 |
|---|---|---|---|
J1 (Shoulder pitch) |
-176.5° ~ +116.5° |
-176.5° ~ +116.5° |
-176.5° ~ +116.5° |
J2 (Shoulder roll) |
-3.5° ~ +174.5° |
-3.5° ~ +174.5° |
-3.5° ~ +174.5° |
J3 (Shoulder yaw) |
±146.5° |
±146.5° |
±146.5° |
J4 (Elbow) |
-135° ~ 0° |
-135° ~ 0° |
-135° ~ 0° |
J5 (Wrist yaw) |
±146.5° |
±146.5° |
±146.5° |
J6 (Wrist pitch) |
±30° |
±30° |
±30° |
J7 (Wrist roll) |
-86.5° ~ +41.5° |
-86.5° ~ +41.5° |
-86.5° ~ +41.5° |
1.7.2 腿部可保证活动空间
关节名称 |
X2 Ultra 旗舰版 |
X2 Ultra(new version) 旗舰焕新版 |
X2 EDU 人人造版 |
|---|---|---|---|
J1 (Hip pitch) |
-155° ~ +146.5° |
-155° ~ +146.5° |
-155° ~ +146.5° |
J2 (Hip roll) |
-13.5° ~ +166.5° |
-13.5° ~ +166.5° |
-13.5° ~ +166.5° |
J3_Left (Hip yaw) |
-106.5° ~ +206.5° |
-106.5° ~ +206.5° |
-106.5° ~ +206.5° |
J3_Right (Hip yaw) |
-206.5° ~ +106.5° |
-206.5° ~ +106.5° |
-206.5° ~ +106.5° |
J4 (Knee) |
0° ~ +138° |
0° ~ +138° |
0° ~ +138° |
J5 (Ankle pitch) |
-46° ~ +26° |
-46° ~ +26° |
-46° ~ +26° |
J6 (Ankle roll) |
±17° |
±15° |
±15° |
1.7.3 头部可保证活动空间
关节名称 |
X2 Ultra 旗舰版 |
X2 Ultra(new version) 旗舰焕新版 |
X2 EDU 人人造版 |
|---|---|---|---|
J1 (Head yaw) |
±20° |
±28° |
无 |
J2 (Head pitch) |
无 |
-23° ~ +28° |
无 |
1.7.4 腰部活动空间
关节名称 |
X2 Ultra 旗舰版 |
X2 Ultra(new version) 旗舰焕新版 |
X2 EDU 人人造版 |
|---|---|---|---|
J1 (Waist yaw) |
-196.5° ~ +126.5° |
-196.5° ~ +121.5° |
-196.5° ~ +121.5° |
J2 (Waist pitch) |
±18° |
±18° |
±18° |
J3 (Waist roll) |
±28° |
±28° |
±28° |