1.8 坐标系
当各关节角度均处于零位时,机器人各部件的坐标系分布如下图所示。其中,红色表示 X 轴,绿色表示 Y 轴,蓝色表示 Z 轴。
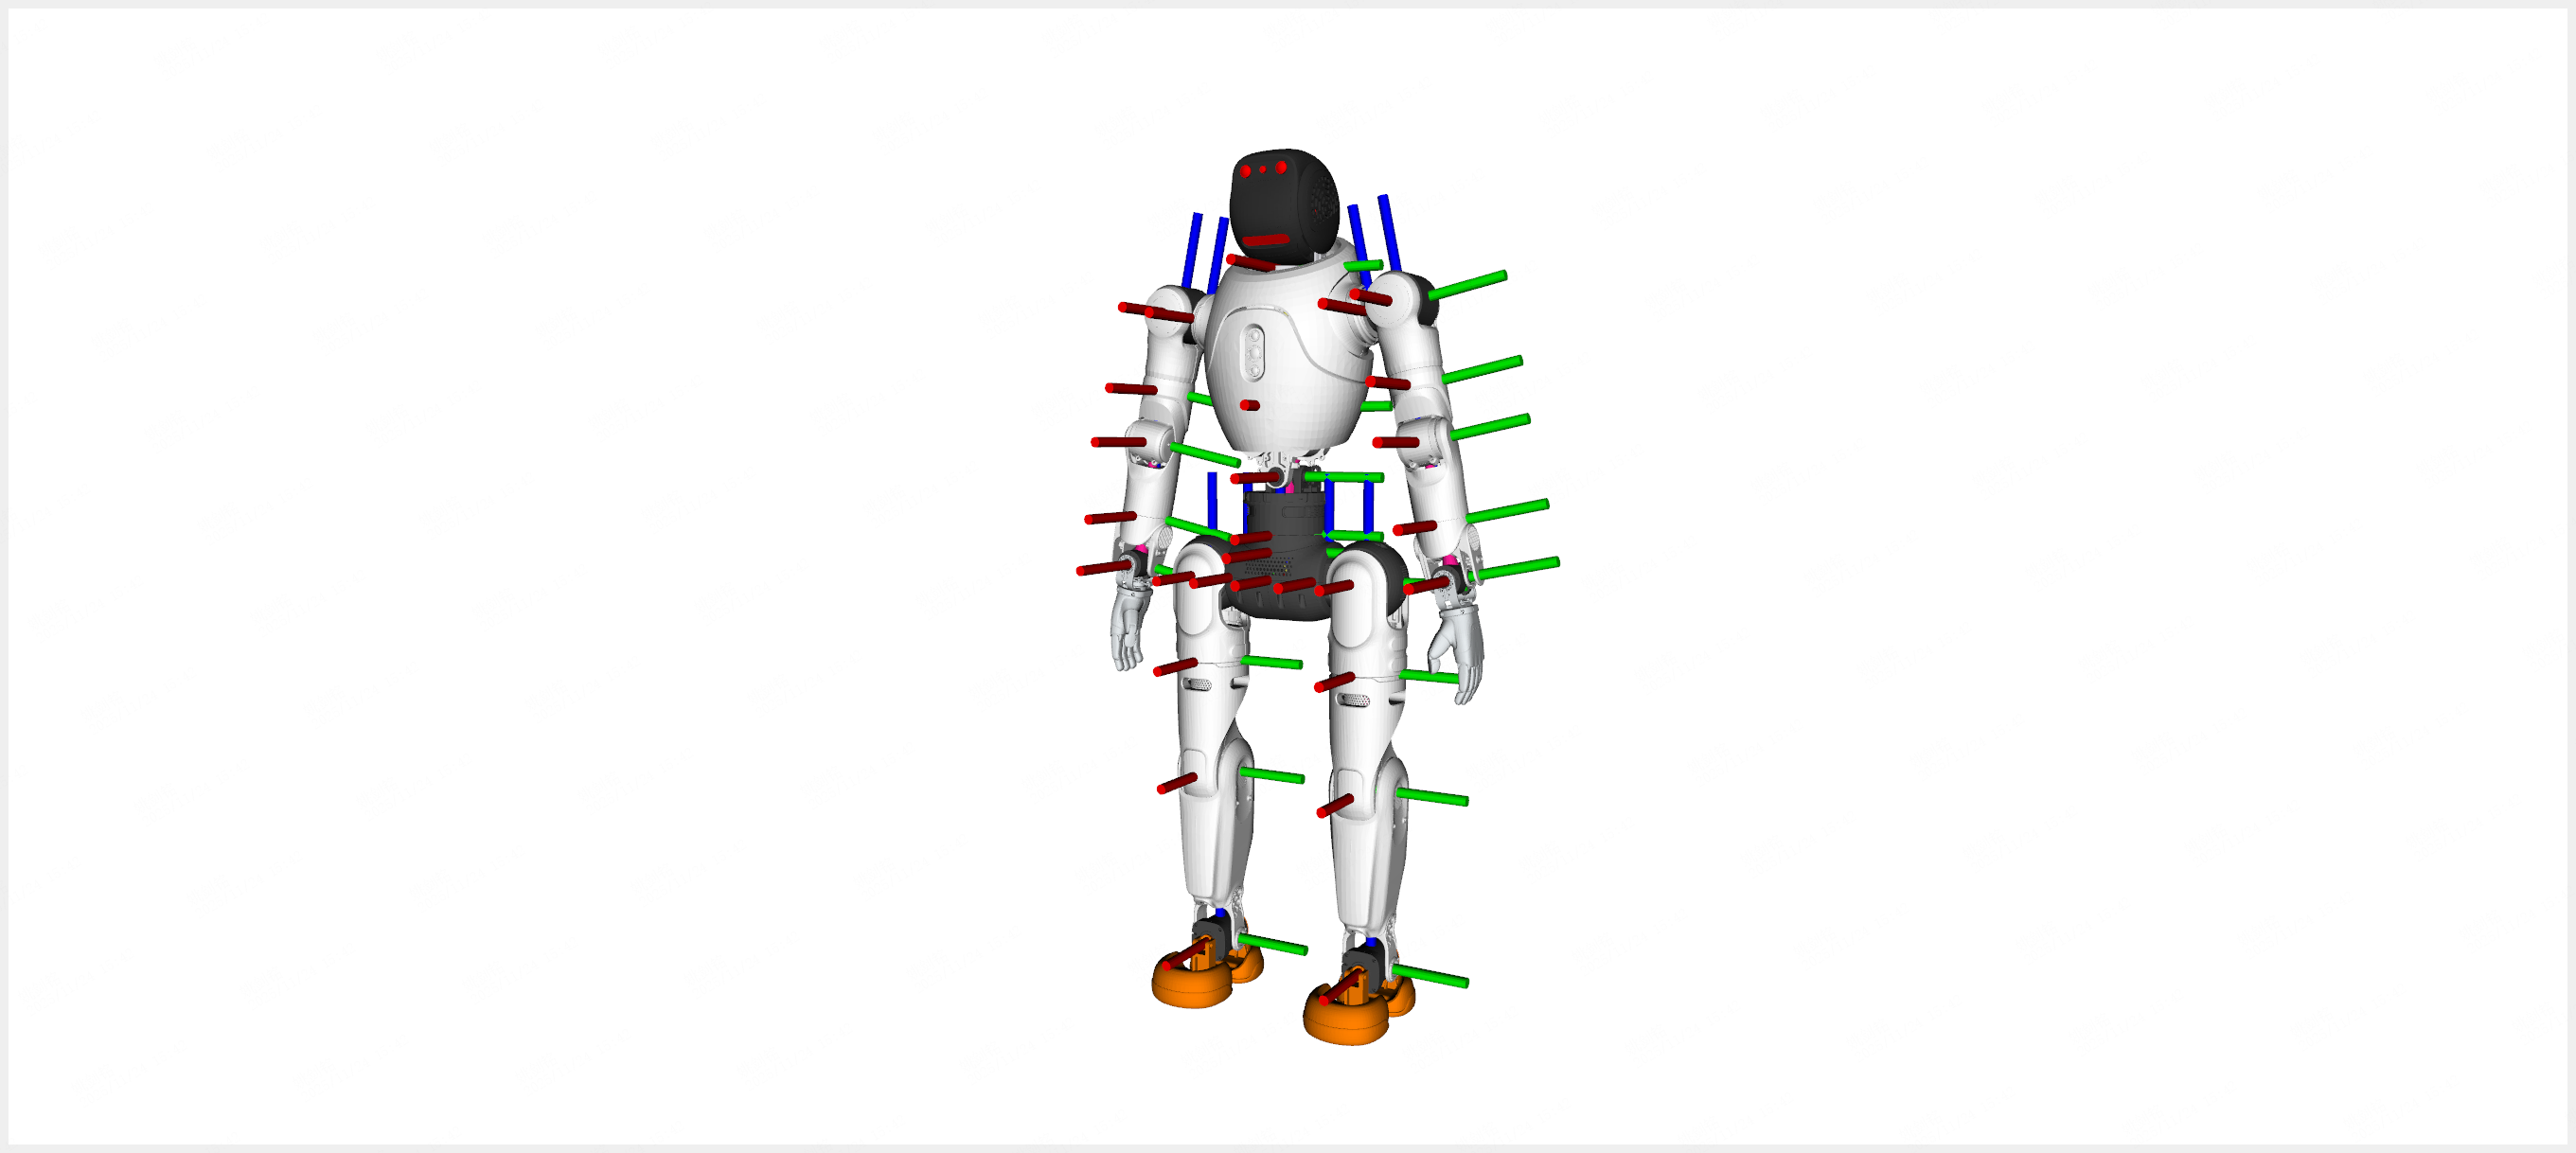
坐标系示意图
1.8.1 URDF 与出厂标定
机器人坐标系数据分为两类,用途不同:
URDF(
x2_ultra.urdf,可通过 SDK 获取):描述关节链运动学模型,含各 link 几何、关节轴向与限位、link 间刚体变换。坐标系为标称设计值,同一型号一致,用于运动学求解、可视化(RViz/Foxglove)及关节空间规划。出厂标定(见下文):记录各传感器相对基座的实测安装位姿及相机内参,每台机器人不同,用于传感器融合与多传感器坐标变换。
两者互补:URDF 提供关节链坐标系(标称),出厂标定提供传感器在基座坐标系下的实测位姿(个体差异)。
1.8.2 出厂标定参数
机器人各传感器在出厂时均经过标定,标定结果保存在开发计算单元(PC2)上的:
/agibot/data/param/protected/factory_calib/factory_calibration_params.yml
该 YAML 文件包含各传感器相对机器人基座(baselink)的外参(旋转矩阵与平移向量),以及相机的内参矩阵与畸变系数。传感器融合与多传感器坐标变换应以此文件为准。
备注
R_baselink_sensor 为基座到传感器的 3×3 旋转矩阵(行优先 9 元素数组);t_baselink_sensor 为基座到传感器的平移向量,单位为米。
文件按传感器分段,各段含义如下:
段名 |
传感器 |
标定内容 |
|---|---|---|
|
腰部 IMU |
基座→IMU 旋转矩阵 |
|
胸部 IMU |
基座→IMU 旋转矩阵 |
|
后视 RGB 相机 |
内参、畸变、基座→相机旋转+平移 |
|
双目左相机 |
内参、畸变、左右相机间外参、基座→相机旋转+平移 |
|
双目右相机 |
内参、畸变 |
|
头部深度相机 RGB |
内参、畸变、基座→相机旋转+平移 |
|
胸部激光雷达 |
基座→激光雷达旋转+平移 |
各字段含义:
字段 |
适用传感器 |
含义 |
|---|---|---|
|
全部 |
标定时间戳 |
|
全部 |
标定时头部关节角(单位:rad) |
|
全部 |
基座→传感器的 3×3 旋转矩阵(行优先 9 元素) |
|
相机/激光雷达 |
基座→传感器的平移向量(单位:m,3 元素) |
|
相机 |
相机模型: |
|
相机 |
标定分辨率 |
|
相机 |
3×3 内参矩阵(fx, fy, cx, cy) |
|
相机 |
畸变系数(k1, k2, p1, p2, k3) |
|
双目左相机 |
左→右相机 3×3 旋转矩阵 |
|
双目左相机 |
左→右相机平移向量(单位:m) |
警告
此文件为出厂标定结果,请勿修改。标定参数与具体机器人个体绑定,不同机器人的参数不同。